
Descripción
⚙️ Motores DC
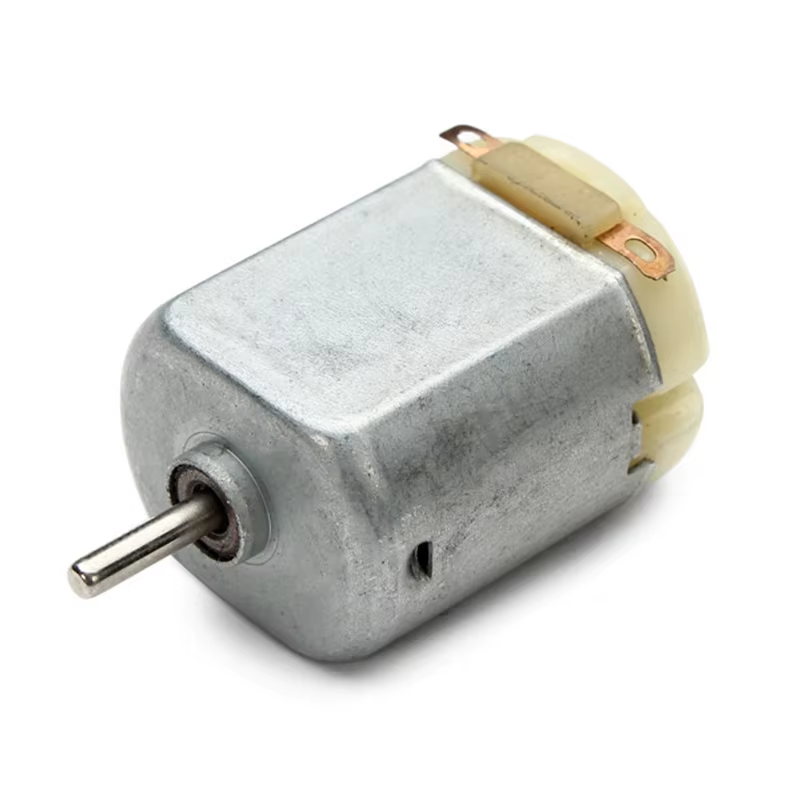
Mini Motor DC R130 3V 12000 RPM
Micromotor de corriente continua con escobillas, formato 130, con voltaje nominal de 3 V y rango de trabajo de 1 a 6 V. Alcanza unas 12,000 RPM, con un cuerpo de solo 20 x 15 x 25 mm y unos 14 g de peso. Su eje de 2 mm permite acoplar engranajes, hélices y poleas, por lo que es una opción práctica para juguetes, coches inteligentes, modelos de autos y aviones, y proyectos DIY.
⚡ 1 V – 6 V
🔄 12,000 RPM
📏 Eje de 2 mm
🪶 Aprox. 14 g
🔄 12,000 RPM
📏 Eje de 2 mm
🪶 Aprox. 14 g
🎯 Aplicaciones
- ✓Coches inteligentes (smart car)
- ✓Juguetes con motor
- ✓Modelos de automóviles
- ✓Modelos de aviones con hélice
- ✓Conjuntos con engranajes y reductoras
- ✓Pequeños ventiladores y hélices
- ✓Experimentos escolares y científicos
- ✓Proyectos DIY y pasatiempos
🔧 Características
Alta velocidad en tamaño mini
Gira a unas 12,000 RPM con solo 3 V, en un cuerpo de 20 x 15 x 25 mm que cabe en chasis y maquetas pequeñas.
Amplio rango de voltaje
Trabaja de 1 a 6 V, con lo que puedes ajustar la velocidad según la tensión: más voltaje, mayor velocidad.
Eje de 2 mm
Eje redondo de 2 mm de diámetro y 9 mm de longitud, compatible con engranajes, hélices y poleas de ese diámetro.
Ligero y fácil de usar
Con unos 14 g de peso y bajo consumo, es ideal para modelos que se mueven con pilas o baterías pequeñas.
📝 Especificaciones Técnicas
| Parámetro | Valor |
|---|---|
| Modelo | R130 (motor 130) |
| Tipo | Micromotor DC con escobillas |
| Voltaje nominal | 3 V |
| Rango de voltaje | 1 V – 6 V |
| Velocidad | 12,000 RPM (a 3 V) |
| Corriente nominal | 0.2 A (a 3 V) |
| Corriente de referencia en uso | 0.2 A – 0.4 A |
| Dimensiones del cuerpo | 20 x 15 x 25 mm |
| Diámetro del eje | 2 mm |
| Longitud axial (eje) | 9 mm |
| Peso | Aprox. 14 g |
| Cantidad | 1 unidad |
🔌 Conexión y Guía de Uso
| Conexión | Efecto |
|---|---|
| Terminal + / − a la fuente | Gira en un sentido |
| Polaridad invertida | Gira en sentido contrario |
| Mayor voltaje (hasta 6 V) | Mayor velocidad |
Uso básico:
1. Conecta los dos terminales del motor a una fuente de 1 a 6 V (pilas o batería).
2. Para controlarlo con Arduino o ESP32, usa un driver (L298N, L9110S o similar) o un transistor/MOSFET.
3. Regula la velocidad con una señal PWM.
4. Acopla el engranaje o la hélice en el eje de 2 mm.
1. Conecta los dos terminales del motor a una fuente de 1 a 6 V (pilas o batería).
2. Para controlarlo con Arduino o ESP32, usa un driver (L298N, L9110S o similar) o un transistor/MOSFET.
3. Regula la velocidad con una señal PWM.
4. Acopla el engranaje o la hélice en el eje de 2 mm.
💡 Tip: coloca un diodo en paralelo con el motor (
1N4007 o similar) y, si hay ruido eléctrico, un capacitor de 100 nF entre los terminales, para proteger tu circuito y reducir interferencias.
⚠️ Notas Importantes
- !No lo conectes directamente al pin de un microcontrolador: el motor consume mucha más corriente de la que puede entregar un GPIO. Usa un driver, transistor o MOSFET.
- !El voltaje nominal es de 3 V. Trabajar cerca de 6 V aumenta la velocidad, el calor y el desgaste de las escobillas, por lo que reduce la vida útil.
- !Evita bloquear el eje con el motor energizado: la corriente de arranque o bloqueo es varias veces mayor que la de trabajo y puede sobrecalentar el motor o la fuente.
- !La velocidad y la corriente indicadas son de referencia y varían según el voltaje y la carga mecánica.
- !Al montar hélices o engranajes, asegúralos bien en el eje de 2 mm y mantén alejados dedos, cabello y ropa mientras gira.
R130 · 3V (1-6V) · 12000 RPM · 20x15x25mm · Eje 2mm · ~14g




Valoraciones
No hay valoraciones aún.